
Introduction
피지컬 AI(로봇·자율주행·자동화)는 “모델 성능”만으로 성공하지 않습니다. 현장에서는 센서(눈) 품질, 안전 구조, 운영 프로세스가 도입 성패를 갈라요. 이 글은 도입 전에 실패 확률을 줄이는 실전 체크리스트와 운영 루틴을 핵심만 정리합니다.
피지컬 AI가 도입 실패가 잦은 이유
피지컬 AI는 화면 속 AI와 달리 매일 현실(사람·물건·바닥·조명·날씨·예외상황)을 마주합니다. 그래서 실패 패턴도 비슷합니다.
-
데모에서는 잘 됐는데 현장에서 오작동
-
장애 시 누가/어떻게 멈추고 복구할지 미정
-
사고 우려로 현장이 사용을 꺼림
-
데이터/센서 품질이 들쭉날쭉
핵심은 “AI가 똑똑한가”보다 안전하게 굴러가게 만드는 시스템입니다.
‘뇌+눈+안전’으로 보면 한 번에 정리된다
피지컬 AI를 3요소로 나누면 점검이 쉬워집니다.
뇌(Brain): 모델·소프트웨어
판단/계획/제어(모델, 제어 SW, 정책/규칙)
눈(Eyes): 센서 입력
카메라·라이다·레이다·IMU 등, 현장을 안정적으로 인지하는 장치
안전(Safety): 보호 설계 + 운영 규칙
정지/전환/기록/승인 등 사람과 시설을 지키는 구조현장 문제는 보통 뇌가 아니라 ‘눈’과 ‘안전’에서 터집니다.
도입 전 점검표: 데이터·센서·안전·예외처리
아래 항목을 Yes/No로 빠르게 점검하면, 사고·중단·클레임을 크게 줄일 수 있습니다.
A. 데이터: “현장 데이터가 준비됐나?”
-
조명/먼지/반사/야간/혼잡 등 실제 환경이 반영됐나?
-
정상뿐 아니라 실패·예외 케이스(가림, 낙하물, 사람 급접근 등)가 있나?
-
데이터 품질 기준(흔들림/노이즈/누락)을 합격/불합격으로 정의했나?
-
개인정보/보안(얼굴·번호판·내부 화면) 처리 규칙이 있나?
B. 센서(눈): “보인다”가 아니라 “안정적으로 보인다”
-
먼지/비/성에/오염/가림 발생 시 대응(청소·보호·감지·경고)이 있나?
-
역광/깜빡임/야간에서 인식이 흔들리지 않나?
-
센서 1개 장애 시 최소 기능 유지(대체/감지/경고)가 가능한가?
-
설치 위치가 운영에 방해되지 않나(파손 위험/시야 방해)?
C. 안전 구조: “잘한다”보다 “안전하게 멈춘다”
-
위험 시 즉시 정지(E-stop)가 가능한가(버튼/앱/원격)?
-
확신이 낮을 때 보수 모드(속도 제한/정지/사람 호출)로 전환하는가?
-
사람 접근 시 안전 거리/속도 기준이 명확한가?
-
사고 시 책임/보고 체계가 정해져 있나?
D. 예외처리: “현장에선 예외가 80%”
-
실패 시 다음 행동이 정의돼 있나(멈춤→알림→대기→복구)?
-
네트워크/전원/서버 장애 시 동작 원칙이 있나?
-
수동 개입 기준(언제/누가/승인)이 있나?
-
업데이트/패치 후 재검증 절차가 있나?
팁: 네 영역 중 안전·예외처리가 비어 있으면, 도입 후 반드시 흔들립니다.
운영 루틴 템플릿: 점검·로그·장애 대응
피지컬 AI는 “도입”이 아니라 운영에서 성패가 갈립니다.
일일(매일) 5분 점검
-
시작 전: 센서 오염/가림, 배터리·전원·네트워크, 작업 구역 장애물
-
운영 중: 경고 알림(인식 실패/과열/통신), 안전 규칙 위반 여부
-
종료 후: 장애/중단 로그 3줄 요약 + “내일 개선 1가지” 기록
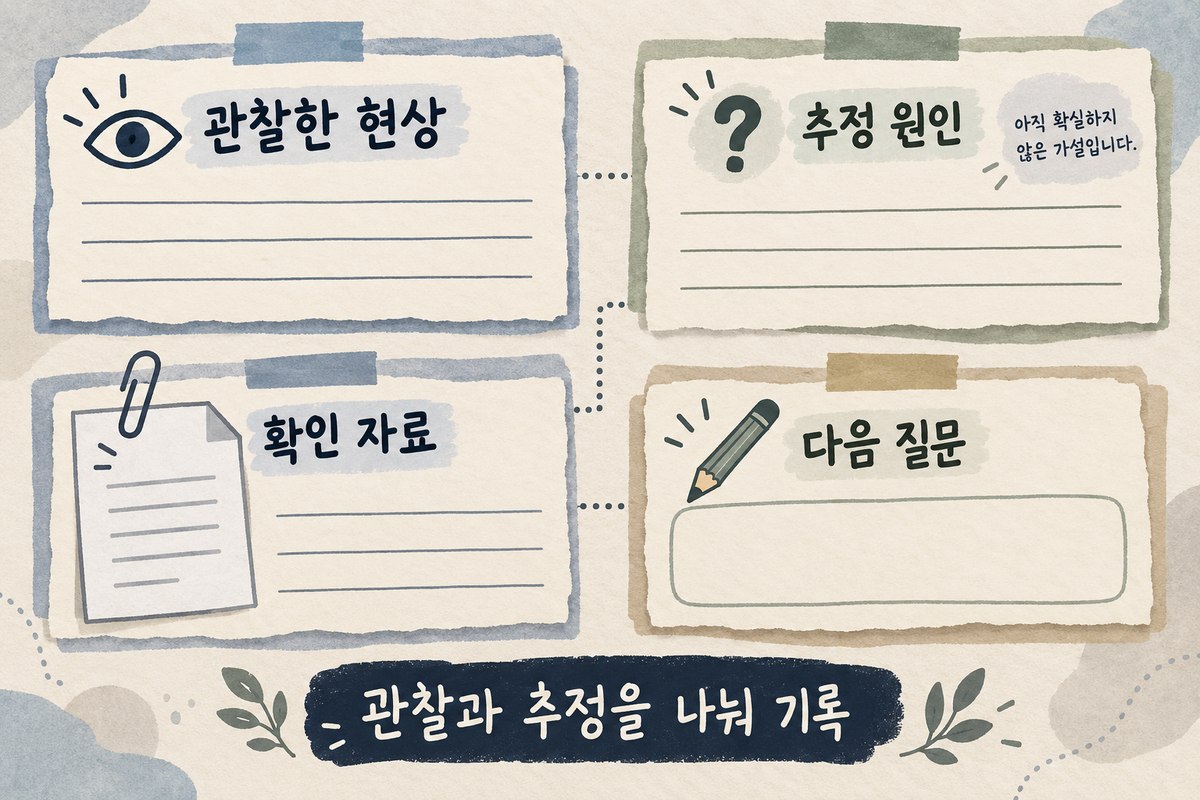
장애 기록은 관찰한 사실과 추정을 나누어 남기기
같은 문제를 다음 회의에서 다시 살펴보려면 “잘 안 됐다”는 한 문장보다 당시 확인한 내용을 남기는 편이 좋습니다. 아래는 기존 점검 기록을 정리하는 양식입니다. 원인 분석이 끝나지 않은 항목은 추정이라고 표시하고, 기록을 만들려고 위험 상황을 일부러 재현하지 않습니다.
- 언제·어디서: 기록 시점과 확인된 작업 구간을 적습니다. 장소나 화면에 개인 정보가 있다면 공유용 기록에는 필요한 범위만 남깁니다.
- 직접 확인한 현상: 표시된 경고 문구, 누락된 입력, 실제로 관찰한 상태를 적습니다. “센서 고장”처럼 원인을 먼저 확정하지 않습니다.
- 확인 자료: 검토 권한이 있는 로그나 기록의 위치를 남깁니다. 자료가 없으면 ‘자료 미확보’라고 적습니다.
- 이미 진행된 조치: 현장의 승인된 절차에 따라 누가 무엇을 했는지, 어떤 항목이 아직 대기 중인지 구분합니다.
- 다음 확인: 추가로 확인할 질문, 확인 담당 역할, 검토할 자료를 적습니다. 확인되지 않은 원인을 완료 처리하지 않습니다.
예를 들어 “동작이 멈춘 시점에 연결 경고가 표시됨”은 관찰 기록이고, “네트워크가 원인이었다”는 추가 확인이 필요한 해석일 수 있습니다. 이 양식은 검토에 필요한 정보를 전달하기 위한 것이며, 장비 조작·복구·재가동 방법이나 안전 적합성을 판단하는 기준은 아닙니다.
주간(매주) 점검
-
실패 케이스 TOP 3(언제/어디서/왜) 정리
-
센서 오염/가림 빈도 → 위치/보호장치 개선
-
안전 이벤트(급정지/근접) 원인 분석
-
업데이트가 있었다면 최소 10케이스 재현 테스트
장애 대응 기본 플로우
멈춤 → 사람 안전 확인 → 현장 통제 → 원인 기록 → 재발 방지 조치 → 재가동 승인
특히 “누가 멈춤을 결정하는지”, “누가 재가동을 승인하는지”만 정해도 사고 확률이 크게 내려갑니다.
사람들이 가장 많이 놓치는 핵심 3가지
- 센서 관리 = 품질 관리 (오염/가림/설치 위치가 곧 성능)
- 안전하게 멈추는 능력 = 신뢰 (E-stop, 보수 모드, 승인 체계)
- 로그가 없으면 개선도 없다 (실패 케이스를 쌓아야 고도화 가능)
Conclusion
피지컬 AI(로봇·자율주행·스마트팩토리 자동화)는 최신 모델만으로 성공하지 않습니다. 뇌(모델) + 눈(센서) + 안전(운영 규칙)을 도입 전 체크리스트와 운영 루틴으로 묶으면, 현장 오작동·중단·사고 리스크를 현실적으로 줄일 수 있습니다.
